La advertencia de proximidad en una mina parece el mismo trabajo que la monitorización de punto ciego en una carretera pública, pero en la práctica son muy distintas. El firme es roca suelta y lodo, el polvo queda suspendido todo el año, la niebla de la temporada de lluvias reduce la visibilidad de golpe y de noche la iluminación cubre quizá una docena de metros por delante de los faros, mientras en la misma mina trabajan a la vez decenas de máquinas y personas. Un mining equipment proximity detection system tiene que funcionar exactamente en esa situación, donde el tipo de objetivo no es fijo, las velocidades de aproximación varían mucho, el tiempo cambia rápido y cada aviso tiene que oírse, entenderse y aplicarse dentro de la cabina en segundos.
Por eso la primera pregunta al elegir no es qué indica la hoja de datos sobre el alcance máximo, sino si el equipo sigue funcionando cuando la visibilidad en la mina se desploma.
El polvo es la primera variable que separa una mina de una obra convencional. Las partículas en suspensión dispersan la luz, de modo que la imagen de una cámara se convierte en una mancha a unas decenas de metros y con ella se degrada la fiabilidad para distinguir a una persona de una máquina. La segunda variable es la humedad, y tanto la niebla como la lluvia atenúan por igual la luz visible y el láser. La tercera es la vibración, y los niveles de choque en pistas y caminos de transporte sin pavimentar son muy superiores a los de una carretera. La cuarta es la alimentación, porque los sistemas eléctricos de los camiones, palas cargadoras y volquetes suelen ser de 24 V, a diferencia de los vehículos de turismo.
El primero es la distancia de seguimiento en el camino de acarreo. Los camiones de mina circulan a velocidad baja o media entre la escombrera y la trituradora, y los peores casos son el alcance por detrás en rampas y el aplastamiento al retroceder. Ese escenario pide detección frontal larga y detección fiable de objetivos estáticos.
El segundo son las zonas de carga y vertido. Personas y máquinas se cruzan constantemente en un espacio reducido, una pala cargadora barre con su radio de giro por encima de trabajadores a pie y los peatones se retiran del borde de la plataforma de vertido. Eso pide cobertura lateral ancha y resolución fina en campo cercano, más que alcance.
El tercero es la escombrera y el borde de la mina, donde el terreno es desigual, un vehículo en una bancada vecina puede permanecer mucho tiempo en un punto ciego del radar y lo que importa es una huella angular más amplia y una cobertura cercana fiable.
La fortaleza del lidar está en la resolución angular y en la reconstrucción del contorno, y su debilidad es que depende de la luz visible y de la penetración del láser, y ambas se reducen claramente con el polvo, la niebla y el contraluz. El radar de ondas milimétricas fija el objetivo por efecto Doppler y por resolución en distancia, y no por el contraste óptico de la superficie, de modo que resulta mucho menos sensible a la visibilidad. A 77 GHz la longitud de onda es de unos 3,9 mm, y el eco se mantiene estable tanto con objetivos metálicos como no metálicos.
Esa es la razón principal por la que el radar lleva ventaja en un entorno minero, y no porque el radar gane en todas las dimensiones. El lidar sigue teniendo valor real en resolución angular y en el contorno, y por eso en la práctica son habituales las instalaciones combinadas: el radar se encarga de la detección fiable y de la alarma graduada, y el vídeo de la confirmación humana dentro de la cabina.
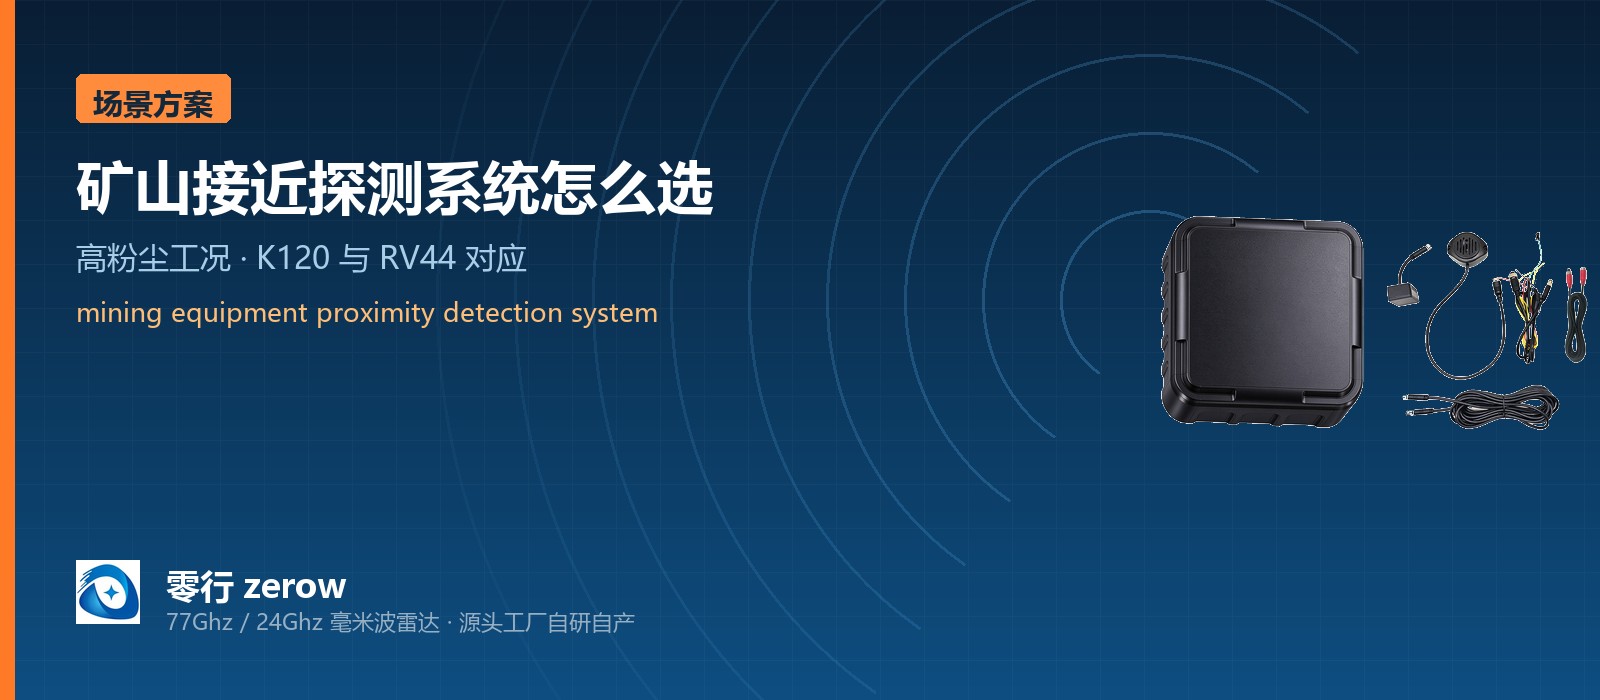
El K120 es el radar de ondas milimétricas de 77 GHz de zerow para aviso de colisión frontal a larga distancia. Detecta de 0,4 a 120 m con un campo de visión azimut de ±60 grados y un campo de visión en elevación de ±20 grados, mantiene una precisión de distancia dentro de ±0,4 m y una resolución de distancia de ±0,5 m, y trabaja con un periodo de fotograma de 100 ms, es decir 10 Hz, informando de hasta 32 objetivos por fotograma. En comunicación y alarmas ofrece CAN 2.0B con UART/USB, tres salidas de alarma de alto nivel más una entrada DI de habilitación, protección IP67, un rango de temperatura de −40 a +85 grados Celsius y una alimentación de 9 a 16 V CC, construido sobre el frontal de radio Siversemi Cheetah4401 2T4R con un procesador Ingenic X2100.
Para el seguimiento en camino de acarreo, esas cifras significan que el inicio a 0,4 m no deja hueco, que el extremo de 120 m basta para detectar un camión que viene de frente o el vehículo de delante en una curva de rampa, y que el presupuesto de 32 objetivos permite seguir varios vehículos además de personal y equipos dispersos al mismo tiempo.
El RV44 es el sistema de aviso por fusión de radar y visión de zerow. Su radar opera de 77 a 78 GHz con un alcance de detección de 40 m, un haz horizontal de −60 a +60 grados y un haz en elevación de −5 a +5 grados, 2 canales de transmisión y 4 de recepción y una frecuencia de actualización de 33 Hz, con resolución de distancia de 0,2 m, resolución de velocidad de 2 km/h y un rango de medición de velocidad de ±60 km/h. La carcasa del radar mide 92 por 76,1 por 22,3 mm y pesa 109,5 g, tiene protección IP67, trabaja de −40 a 85 grados Celsius, consume menos de 3,5 W y se alimenta de 12 a 32 V CC.
Su división del trabajo frente al K120 es clara: el radar se ocupa de la detección fiable y la alarma, y los cuatro canales de vídeo de 1080P de la confirmación dentro de la cabina. El equipo de vídeo funciona sobre Linux embebido y admite entrada 4CH 1080P con compatibilidad hacia abajo, compresión H.264, almacenamiento en tarjeta SD de hasta 1 TB con grabación en bucle, grabación automática al arrancar y una superposición de caracteres con hora, fecha, nombre de canal e identificador de vehículo, además de depuración remota y configuración de parámetros por Bluetooth desde una APP móvil. El sistema incorpora además tres entradas de alarma IO y una interfaz RS485.
Los camiones minera de caja ancha son anchos y tienen puntos ciegos importantes, de modo que un solo radar no puede cubrir ambos flancos a la vez. El K3-1100 emplea dos radares de 77 GHz, uno por lado, cada uno con una cobertura de 0,2 a 100 m, con un host de pantalla táctil. Las zonas de aviso graduado se muestran en verde, amarillo y rojo, se pueden configurar hasta seis zonas de detección con un rango independiente para cada una, y una interfaz CAN permite que el sistema actué el frenado automático o una válvula neumática para evitar colisiones de forma activa. La versión de un solo radar, el K3-100, ofrece una longitud de 0,2 a 100 m con un ancho de detección configurable y hasta tres zonas independientes.
El valor del doble radar no está en alargar el alcance, sino en rellenar los huecos de campo cercano. En una zona de carga o en la escombrera, un radar en cada flanco cubre al personal por ambos lados mientras el camión gira, y las zonas graduadas indican al conductor si el peligro está atrás a la izquierda o a la derecha.
Este es el paso que más se pasa por alto en la elección para mina. La especificación de alimentación del K120 es de 9 a 16 V CC, así que alimentarlo desde el sistema de 24 V de un camión exige un convertidor DC-DC externo; los dos no deben conectarse en paralelo directamente. El rango del RV44, de 12 a 32 V CC, ya cubre el sistema habitual de 24 V, lo que facilita la instalación. La serie K3 trabaja de 12 a 30 V, también dentro del rango de 24 V de los vehículos de mina. En cuanto a interfaces, CAN 2.0B es la opción más habitual para comunicarse con el vehículo, UART y USB simplifican la depuración en obra, y RS485 tiene ventaja en tendidos largos de varios nodos.
También hay que planificar las salidas de alarma. Las tres salidas de alto nivel accionan directamente los focos y las bocinas, sin placa de relés intermedia, y la única entrada DI de habilitación puede conectarse a la alimentación del vehículo o a la lógica de control del accesorio.
Como contexto regulatorio, la Mine Safety and Health Administration de Estados Unidos ha emitido tanto una regla propuesta como una regla final sobre sistemas de detección de proximidad para máquinas móviles, que cubren las máquinas de corte de carbón, así como las palas cargadoras y los equipos de acarreo de carbón. La regla final entró en vigor 60 días después de su publicación en el Federal Register y se aplicó de forma escalonada durante un periodo de entre ocho y 36 meses.
Los requisitos técnicos se concentran en varios puntos. La máquina debe detenerse antes de entrar en contacto con un minero. Cuando un minero se acerca demasiado deben emitirse advertencias sonoras y visuales. La máquina debe llevar una señal visual que indique que el sistema funciona correctamente. La máquina no debe moverse si alguno de los componentes instalados en ella no funciona, salvo un movimiento limitado para la reparación. El sistema no debe interferir con otros sistemas eléctricos. La instalación y el mantenimiento deben ser realizados por una persona formada. Los sistemas a los que se refiere la regla constan de componentes en la máquina y de componentes que lleva el minero.
Juntando lo anterior: el seguimiento a larga distancia en el camino de acarreo apunta al K120, un conjunto de radar más vídeo donde el conductor necesita confirmar el objetivo dentro de la cabina apunta al RV44, y el cruce frecuente de personas y maquinaria con necesidad de linkage de frenado apunta al K3-1100. El primer error es leer solo el alcance máximo e ignorar el inicio en campo cercano y la resolución angular. El segundo es suponer que el radar lo sustituye todo, y saltarse la cadena que va del aviso graduado a la confirmación humana. El tercero es creer que instalar el equipo te hace conforme de forma automática, sin la confirmación caso por caso de cuerpo mineral, tipo de máquina, régimen de trabajo y forma de instalación. zerow puede darle soporte en selección de equipos, comprobación de parámetros y planificación de interfaces, y para la configuración final y el presupuesto de un camión concreto, contacte con zerow.