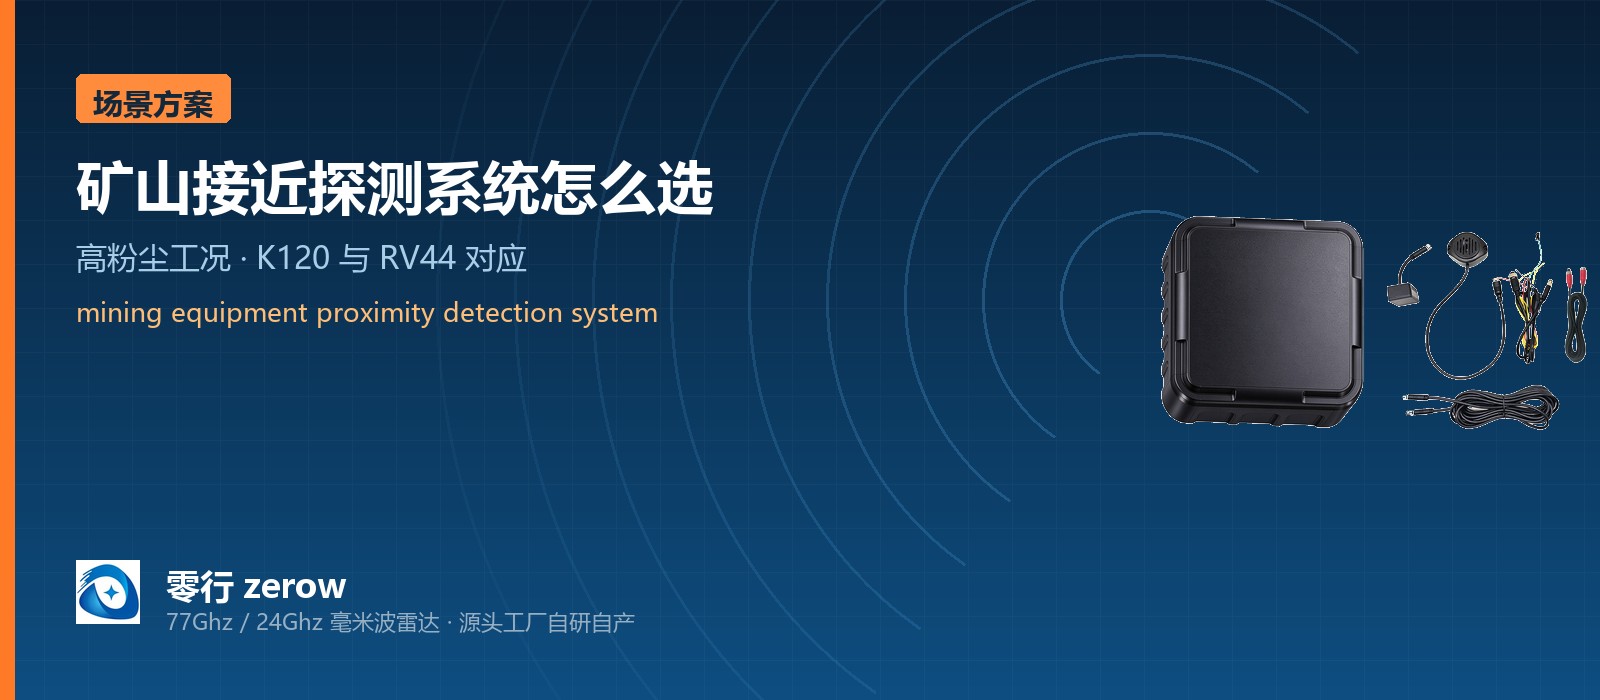
矿山上的接近预警与城市道路上的盲区监测看起来是同一件事,实际差别却很大。路面是碎石与泥浆,粉尘常年悬浮,雨季雾气让能见度骤降,夜间照明只能覆盖车灯前方十几米,而矿区同时在跑往往是几十台车加几十个人。mining equipment proximity detection system 要解决的正是这个工况:目标类型不固定、相对速度差异大、天气变化快,而且一旦报警就必须在驾驶室里立刻听得见、看得懂、来得及反应。
所以选型第一步不是看最大探测距离,而是先回答:在矿区这种能见度下,这套设备还能不能稳定工作。
粉尘是矿区区别于普通工地的第一个变量。悬浮颗粒让光线散射,摄像头画面在几十米外就糊成一片,识别行人与设备的可靠性随之下降。第二个变量是水汽,雨雾会让可见光和激光同样衰减。第三个变量是振动与冲击,矿用车辆在坑道与非铺装路面上的颠簸远高于公路车辆。第四个变量是供电,矿卡、装载机、自卸车的电气系统普遍是 24V。
第一类是运输道路上的前后跟车。矿卡以中低速往返排土场与破碎站,最危险的是坡道弯道处的前车追尾与倒车时的后向碾压,需要前向长距探测与静态目标识别。
第二类是装载点和卸料点。人与设备在同一狭小空间内频繁交错,装载机回转半径内的人员、卸料平台边缘的行人,都是近距离高频事件,对横向覆盖与近距离分辨率要求更高。
第三类是排土场与坑道边缘。地形起伏大,坡道两侧的车辆可能长时间处于雷达视野盲区,需要更宽的角度覆盖与可靠的近场探测。
激光雷达的优势在于角分辨率与几何轮廓还原,劣势在于依赖可见光与激光的穿透性,粉尘、雾气、强逆光都会明显削弱回波。毫米波雷达靠多普勒与距离分辨锁定目标,不依赖目标表面的光学对比度,对能见度的敏感度低得多。77GHz 波段的波长约 3.9 毫米,对金属与非金属目标的回波都较稳定。
这是雷达在矿区更占优势的主要原因,而不是雷达在所有维度都更强。实际项目中两者常做互补:雷达负责可靠的探测与分级报警,视频负责驾驶舱内的人机确认。
K120 是零行面向远距前向碰撞预警的 77GHz 毫米波雷达,探测距离 0.4~120m,方位视场 ±60°、俯仰视场 ±20°,距离精度 ≤±0.4m,距离分辨率 ≤0.5m,帧周期 100ms 即 10Hz,每帧输出不超过 32 个目标。通信与报警方面为 CAN 2.0B + UART/USB 接口,3 路高电平报警输出加 1 路 DI 使能,防护等级 IP67,工作温度 −40℃~+85℃,供电电压 9~16V DC,射频前端采用晟德微 Cheetah4401 2T4R 芯片方案,处理器为君正 X2100。
对矿区运输道路这类前向长距场景,这组参数意味着:0.4m 的近场起点不留盲区,120m 的远端足以在坡道弯道处提前发现对向来车或前车,32 个目标的处理能力允许同时跟踪多台车与散落的人员设备。
RV44 是零行的雷达与视频融合预警系统,雷达部分工作在 77~78GHz,探测距离 40m,水平波束宽度 −60°~+60°、俯仰波束宽度 −5°~+5°,收发通道 2Tx*4Rx,刷新率 33Hz,距离分辨率 0.2m,速度分辨率 2km/h,测速范围 ±60km/h。雷达外壳 92×76.1×22.3mm、重量 109.5g,防水等级 IP67,工作温度 −40℃~85℃,功耗小于 3.5W,供电范围 12~32V DC。
与 K120 的分工清晰:RV44 用雷达做可靠的探测与报警,用四路 1080P 视频做驾驶舱内的现场确认。视频一体机为嵌入式 Linux 平台,支持 4CH 1080P 输入向下兼容、H.264 压缩、SD 卡最大 1TB 存储与循环录像、开机自动录像,字符叠加可显示时间、日期、通道名称与车辆 ID,并可通过手机 APP 蓝牙远程调试与配置参数。系统另有 3 路 IO 报警输入与 1 路 RS485 接口。
矿区宽体矿卡车身宽、盲区大,单雷达难以同时覆盖两侧。K3-1100 采用左右各一只 77GHz 雷达的组合,每侧探测距离 0.2~100m,配触摸屏主机,三级预警区域按绿、黄、红区分,最多可设置 6 个探测区域,各区域距离可独立配置,并可通过 CAN 接口对接自动刹车或气动阀实现主动避撞。K3-100 单雷达版本提供 0.2~100m 长度范围、探测宽度可限定、最多 3 个独立探测区域。
双雷达的价值不在于拉长距离,而在于填满近场盲区。在装载点和排土场,车体两侧各有一只雷达意味着回转时两侧行人都在覆盖范围内,屏幕上的分级区域还能告诉驾驶员是左后方还是右后方有情况。
这是矿区选型中最容易被忽略的一环。K120 的供电规格是 9~16V DC,直接接 24V 矿卡电气系统需要外置 DC-DC 转换,不能并接;RV44 的供电范围 12~32V DC 覆盖了常见的 24V 系统,落地更省事。K3 系列为 12~30V,同样落在矿用 24V 范围内。接口层面,CAN 2.0B 是与车载系统对接最常见的选择,UART 与 USB 方便现场调试与参数配置,RS485 在长距离多节点布线时更有优势。
报警输出的接法同样需要提前规划。三路高电平输出可直接驱动警示灯与喇叭,无需中间继电器板;一路 DI 使能可接入整车电源或取力机构的控制逻辑。
作为监管背景,美国矿山安全与健康管理局(MSHA)曾就移动设备的接近探测系统发布规则提案与最终规则,覆盖连续采煤机以及铲运车、运煤车等设备。最终规则于联邦公报公布后 60 天生效,并按 8 至 36 个月分阶段实施。
技术要求集中在几方面:机器应在接触矿工之前停止;矿工接近时提供声音与视觉警告;机器上应有视觉信号指示系统工作正常;任一机载组件失效时机器不得移动(维修除外);系统不得与其他电气系统相互干扰;安装维护须由受训人员完成。规则所指的接近探测系统由机载组件与矿工穿戴式组件两部分构成。
把上面几条合起来看:前向长距跟车选 K120,需要雷达加视频做驾驶舱确认、且一套设备覆盖宽体车两侧选 RV44,装载点高频交错且要主动刹车联动选 K3-1100。误区一是只看最大探测距离,忽略近场起点与角分辨率;误区二是把雷达当成能替代一切,忽略分级预警与人机确认的链路;误区三是以为装了设备就自动合规,忽略矿种、机型与工况的逐案确认。零行可提供选型、参数核对与对接方案支持,具体到某台矿车的最终配置与报价,请联系零行。