يبدو الإنذار بالتقارب في المنجم عملاً مطابقاً لمراقبة النقطة العمياء على الطريق العام، لكن الواقع مختلف تماماً.
فالأرضية صخر وطحين، والغبار يبقى معلّقاً في الهواء، وضباب موسم الأمطار يخفض الرؤية فجأة.
وعلى النطاق الليلي لا يكاد الإضاءة تغطي أكثر من اثني عشر متراً أمام المصابيح، بينما يعمل في الموقع نفسه عشرات الآلات وعشرات الأشخاص في وقت واحد.
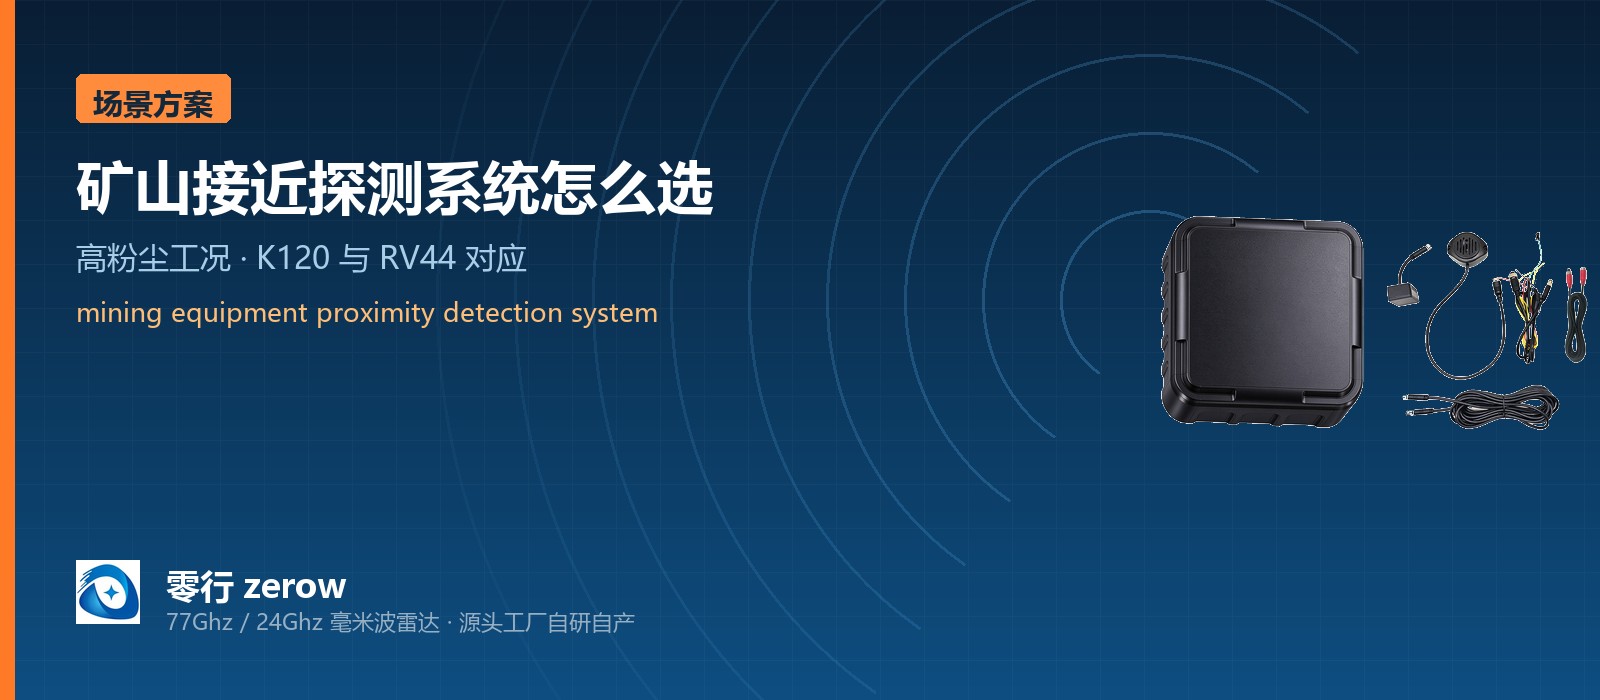
ونظام كشف التقارب لمعدات التعدين مصمم للتعامل مع هذه الحالة تحديداً، حيث يتغير نوع الهدف ويتفاوت معدل الاقتراب وتتغير الأحوال الجوية سريعاً.
ويجب أن يكون كل إنذار مسموعاً ومفهوماً وقابلاً للتطبيق داخل المقصورة خلال ثوانٍ.
لذلك فإن أول سؤال عند الاختيار ليس ما تذكره ورقة البيانات عن أقصى مدى، بل ما إذا كان الجهاز لا يزال يعمل حين تنهار الرؤية.
الغبار هو المتغير الأول الذي يفصل المنجم عن موقع العمل العادي.
فالجسيمات المعلّقة تشتت الضوء، فتتحول صورة الكاميرا إلى بقع غير واضحة على بعد عشرات الأمتار.
ومعها تتناقص موثوقية تمييز الشخص عن الآلة.
والمتغير الثاني هو الرطوبة، فالضباب والمطر يخففان الضوء المرئي والليزر بالقدر نفسه.
والمتغير الثالث هو الاهتزاز، ومستويات الصدمات على طرق الحفر والمسارات غير المعبدة أعلى بكثير من مستوى الطريق العام.
والمتغير الرابع هو التغذية الكهربائية، لأن الأنظمة الكهربائية لشاحنات التعدين ورافعات التحميل تعتمد عادة على 24 فولت، خلافاً لمركبات الركوب.
الأول هو مسافة الأمان على طريق النقل.
تتنقل شاحنات التعدين بسرعة منخفضة إلى متوسطة بين المخلفات والمُحطِّم، والأسوأ هي الاصطدام من الخلف بالشاحنة الأمامية على المنحدرات، والدهس عند الرجوع.
هذا السيناريو يحتاج كشفاً أمامياً بعيد المدى وقدرة موثوقة على رصد الأهداف الثابتة.
الثاني هو نقاط التحميل والفراغ.
يتقاطع الناس والآلات باستمرار في مساحة ضيقة، وتمسح رافعة التحميل بنصف قطر دورانها فوق العمال على الأقدام، ويتراجع المشاة عن حافة منصة التفريغ.
وهنا المطلوب هو تغطية عرضية واسعة ودقة عالية في المجال القريب لا مدى أبعد.
الثالث هو المخلفات وحافة المنجم، حيث يكون الأرض غير مستوية، وقد تبقى مركبة على منصة مجاورة في نقطة عمياء من الرادار وقتاً طويلاً، والأهم هنا هو اتساع البصمة الزاوية وتغطية قريبة موثوقة.
ميزة الليدار في الدقة الزاوية وفي إعادة بناءالالمخطط الهدف، وضعفه في اعتماده على الضوء المرئي وعلى اختراق الليزر، وكلاهما يتأثر بوضوح بالغبار والضباب والسطوع المعاكس.
أما رادار الموجة المليمترية فيثبت الهدف عبر تأثير دوبلر وعبر دقة المسافة لا عبر التباين البصري على سطح الهدف، فيكون أقل حساسية تجاه الرؤية بكثير.
وعند 77 غيغاهرتز يكون طول الموجة نحو 3.9 مليمتر، ويبقى الصدى مستقراً مع الأهداف المعدنية وغير المعدنية على حد سواء.
هذا هو السبب الرئيسي لتفوق الرادار في بيئة المنجم، وليس لأن الرادار يتفوق في كل الأبعاد.
فلا يزال الليدار له قيمة حقيقية في الدقة الزاوية وفي إعادة بناءالالمخطط الهدف، ولذلك فإن التركيبات المدمجة شائعة في الواقع: الرادار يتولى الكشف الموثوق والإنذار المتدرج، والفيديو يتولى التأكيد البصري داخل المقصورة.
K120 هو رادار الموجة المليمترية بتردد 77 غيغاهرتز من zerow المخصص للإنذار بالاصطدام الأمامي بعيد المدى.
يكشف من 0.4 إلى 120 م، ومجال رؤيته الأفقي ±60 درجة والرأسي ±20 درجة، ودقة مداه ضمن ±0.4 م، ودقة تمييز المسافة ±0.5 م.
ودورة الإطار عنده 100 ميلي ثانية أي 10 هرتز، ويبلّغ عن 32 هدفاً كحد أقصى في الإطار الواحد.
أما الاتصال والإنذار فهو CAN 2.0B مع UART/USB، وثلاثة مخارج إنذار عالي المستوى مع مدخل DI للتفعيل، وحماية IP67، ونطاق تشغيلي من −40 إلى +85 درجة مئوية، وتغذية بجهد 9 إلى 16 فولت، وهو مبني على واجهة التردد الراديوي Siversemi Cheetah4401 2T4R مع معالج Ingenic X2100.
وبالنسبة لمسار النقل في المنجم، تعني هذه الأرقام أن بداية الكشف عند 0.4 م لا تترك فراغاً، وأن طرف 120 م يكفي لالتقاط شاحنة قادمة في الاتجاه المعاكس أو المركبة الأمامية عند انعطاف المنحدر.
وأن القدرة على معالجة 32 هدفاً تكفي لمتابعة عدة مركبات إلى جانب العمال والعتاد المتفرّق في الوقت نفسه.
RV44 هو نظام الإنذار بالدمج بين الرادار والرؤية من zerow.
يعمل راداره بتردد من 77 إلى 78 غيغاهرتز، ومدى كشف 40 م، وحزمة أفقية من −60 إلى +60 درجة، ورأسي من −5 إلى +5 درجة، وقناتي إرسال وأربع قنوات استقبال، ومعدل تحديث 33 هرتز، ودقة تمييز مسافة 0.2 م، ودقة تمييز سرعة 2 كم/س، ومدى قياس سرعة ±60 كم/س.
ويبلغ حجم هيكل الرادار 92 في 76.1 في 22.3 مليمتر، ووزنه 109.5 غرام، وهو بحماية IP67، ويعمل من −40 إلى 85 درجة مئوية، ويستهلك أقل من 3.5 واط، ويقبل تغذية من 12 إلى 32 فولت.
وانقسام العمل أمام K120 واضح.
يستخدم RV44 الرادار للكشف الموثوق والإنذار، ويستخدم قنوات الفيديو الأربع بدقة 1080P للتأكيد داخل المقصورة.
وتعمل وحدة الفيديو على منصة لينكس مدمج، وتدعم إدخال 4CH 1080P مع توافقية لأسفل، وضغط H.264، وتخزيناً على بطاقة SD حتى 1 تيرابايت مع تسجيل دوري، وتسجيلاً تلقائياً عند التشغيل، وتراكباً حرفياً يعرض الوقت والتاريخ واسم القناة ومعرّف المركبة، إضافة إلى التصحيح عن بُعد وضبط المعاملات عبر بلوتوث من تطبيق على الهاتف.
ويضم النظام كذلك ثلاثة مداخل إنذار IO ومنفذ RS485 واحد.
شاحنات التعدين العريضة واسعة ولديها نقاط عمياء كبيرة، لذا لا يستطيع رادار واحد تغطية الجانبين في الوقت نفسه.
يعتمد K3-1100 رادارين بتردد 77 غيغاهرتز، واحداً لكل جانب، كل منهما يغطي من 0.2 إلى 100 م، مع وحدة تحكم بشاشة لمسية.
ومناطق الإنذار المتدرجة تُعرض بالأخضر والأصفر والأحمر، ويمكن ضبط ست مناطق كشف كحد أقصى لكل منها مدى مستقل، ويتيح منفذ CAN للظام ربط الكبح التلقائي أو صمام هوائي لتفادي الاصطدام بشكل نشط.
أما النسخة برادار واحد K3-100 فتوفر طولاً من 0.2 إلى 100 م مع عرض كشف قابل للضبط وحتى ثلاث مناطق مستقلة.
وقيمة الرادارين ليست في زيادة المدى، بل في سد فجوات المجال القريب.
ففي نقطة التحميل أو في المخلفات، وجود رادار على كل جانب يعني تغطية العمال من الجهتين أثناء دوران الشاحنة، ومناطق الإنذار المتدرجة على الشاشة تبيّن للسائق مباشرةً ما إذا كان الخطر خلف اليمين أم خلف اليسار.
هذه هي الخطوة التي يُغفل عنها في الاختيار لمناجم كثيراً.
فمواصفة تغذية K120 هي 9 إلى 16 فولت، ما يعني أن تغذيته من النظام الكهربائي بجهد 24 فولت في شاحنة تتطلب محول DC-DC خارجياً، ولا يجوز وصلهما على التوازي مباشرة.
بينما نطاق تغذية RV44 وهو من 12 إلى 32 فولت يغطي النظام الشائع بجهد 24 فولت، وهذا يجعل التركيب أسهل.
وتعمل سلسلة K3 بجهد من 12 إلى 30 فولت، وهو أيضاً ضمن نطاق مركبات المنعم بجهد 24 فولت.
وفيما يخص الواجهات، فإن CAN 2.0B هو الخيار الأكثر شيوعاً للتواصل مع المركبة، بينما يجعل UART وUSB التصحيح وضبط المعاملات في الموقع سهلاً، وتتفوق RS485 في التوصيلات الطويلة متعددة العقد.
وتحتاج مخارج الإنذار إلى تخطيط مسبق أيضاً.
فالمخارج الثلاثة عالية المستوى تشغّل الأضواء والأبواق مباشرة دون لوحة مرحلات وسيطة، ويمكن ربط مدخل DI الوحيد بتمكين في منطق التحكم بالمركبة أو بالمعد الملحق.
بوصفها سياقاً تنظيمياً، أصدرت هيئة السلامة والصحة في المناجم الأمريكية في الولايات المتحدة قاعدة مقترحة وقاعدة نهائية بشأن أنظمة كشف التقارب للمعدات المتحركة، وتشمل آلات قطع الفحم، إضافة إلى المجارف ومعدات نقل الفحم.
دخلت القاعدة النهائية حيّز التنفيذ بعد 60 يوماً من نشرها في الجريدة الرسمية، وطُبّقت على مراحل خلال فترة تتراوح بين ثمانية و36 شهراً.
وتركّز المتطلبات الفنية على عدة نقاط.
فيجب أن تتوقف الآلة قبل أن تلامس العامل، وينبغي أن يُصدر تحذير صوتي ومرئي عندما يقترب العامل منها أكثر من اللازم.
ويجب أن تحمل الآلة إشارة بصرية تدل على أن النظام يعمل بصورة سليمة، ولا يجوز أن تتحرك إذا تعطل أي من المكوّنات المثبّتة عليها، باستثناء حركة محدودة لأغراض الإصلاح.
كما يجب ألّا يتسبب النظام في خلط كهربائي مع بقية الأنظمة الكهربائية، ويجب أن يتولى التركيب والصيانة شخص مدرب.
وتتألف أنظمة كشف التقارب التي تشير إليها القاعدة من مكوّنات مثبّتة على الآلة ومن مكوّنات يحملها العامل في موقعه.
بجمع ما سبق: المسافة الطويلة على طريق النقل تشير إلى K120، أما منظومة من رادار وفيديو يحتاج فيه السائق تأكيد الهدف داخل المقصورة فيشير إلى RV44، أما التقاطع المتكرر بين الأشخاص والآلات مع الحاجة إلى ربط الكبح فيشير إلى K3-1100.
والخطأ الأول هو قراءة أقصى مدى فقط وتجاهل بداية المجال القريب والدقة الزاوية.
والخطأ الثاني هو افتراض أن الرادار يغطي كل شيء، فيُغفل عن السلسلة التي تربط الإنذار المتدرج بالتأكيد البشري.
والخطأ الثالث هو الاعتقاد بأن تركيب الجهاز يعني المطابقة تلقائياً، دون تأكيد لكل حالة على حدة يشمل نوع المعدن وطريقة الآلة ونمط العمل وطريقة التركيب.
ويمكن ل zerow أن تقدم الدعم في اختيار المعدات والتحقق من المعاملات وتخطيط الواجهات، أما الإعداد النهائي والسعر لمركبة بعينها فيحتاج تواصلاً مع zerow.