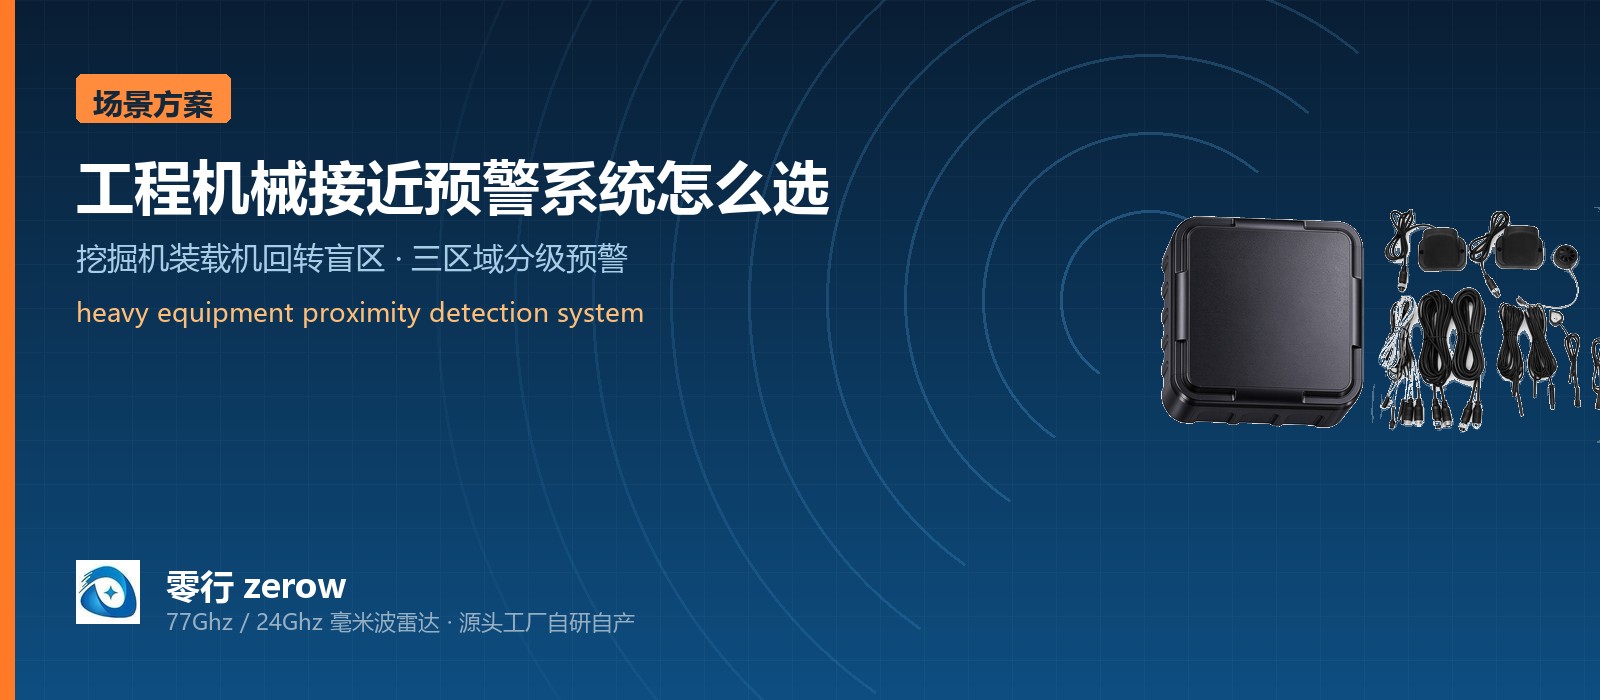
Las excavadoras, las palas cargadoras y los camiones extractores de caja ancha no afrontan su mayor riesgo de frente, sino del lado al que no pueden girar. Un peatón dentro del radio de giro de una excavadora de 20 toneladas, una moto eléctrica que aparece de repente detrás de una pala marcha atrás: son situaciones que hoy cubre la experiencia del operador, y un solo fallo es un solo accidente. Controlarlo no consiste en elegir un modelo de radar, sino en saber hasta dónde y hasta qué ángulo debe llegar un heavy equipment proximity detection system, y cómo debe graduarse la alerta. Los modelos K60, K20 y RV44 de zerow cubren tres formatos de instalación típicos. A continuación se explican parámetro a parámetro.
Una pala cargadora o una excavadora tiene un radio de trabajo muy superior a su propia carrocería, el operador se sienta hacia un lado y los sectores derecho y trasero son ciegos de forma estructural. Una pala que va y viene entre la pila de materiales y la planta de dosificación marcha atrás muchas más veces que cualquier vehículo de carretera, y cada marcha atrás es una ventana de colisión independiente. Por eso la proximidad en maquinaria pesada no debe responder a si un objetivo puede detectarse, sino a con cuánta antelación se detecta, mientras todavía hay tiempo de verlo y reaccionar.
Dentro de una planta la maquinaria rara vez circula a velocidades de carretera, pero va muy cargada, frena tarde y el operador suele sentarse donde la visión está obstruida. Cuando el alcance se queda corto, el objetivo ya ha entrado en la zona de colisión cuando suena la alarma.
El K60 de zerow detecta entre 0,2 y 60 m con una precisión de distancia ≤ ±0,2 m, una resolución de distancia ≤ 0,1 m, un periodo de fotograma de 50 ms (20 Hz) y hasta 64 objetivos por fotograma. Ese inicio de 0,2 m en campo cercano significa que el radar ya trabaja casi contra el parachoques, de modo que al montarlo en la parte trasera o en el flanco no queda ninguna zona muerta donde el objetivo esté simplemente demasiado cerca para verse.
El ángulo decide qué cubre el radar según dónde esté en la carrocería y hacia dónde apunte. El K60 ofrece ±60° de azimut y ±20° de elevación, y en maquinaria pesada se monta normalmente en el cuarto trasero o directamente detrás del vehículo, donde los ±60° de azimut abarcan el paso peatonal junto a la carrocería. El K20 tiene anchura de haz de ±60° en horizontal y ±60° en elevación, casi cobertura hemisférica, lo que encaja en un montaje frontal o bajo la horquilla. El radar del RV44 trabaja con ±60° en horizontal y -5°~+5° en elevación: barrido horizontal ancho y vertical estrecho, ideal para vigilar hacia delante o una dirección concreta.
Lo que más teme una obra no es que no suene la alarma, sino que suene tantas veces que el operador se insensibilice y empiece a tratar la bocina como ruido de fondo. El K60 emplea aviso graduado en tres zonas (nivel de alarma 1/2/3) y activa distintos niveles de salida según la distancia del objetivo: a distancia se enciende el foco, cerca suena la bocina. Los equipos de la serie K3 emplean zonas verde/amarilla/roja para separar lo lejano de lo cercano, y el modo de aviso puede alternarse entre todos y solo proximidad.
La última milla de un sistema de aviso es cómo se hace oír. El K60 ofrece 3 salidas de alto nivel más 1 DI, que accionan directamente los focos y bocinas de aviso sin necesidad de una placa de relés adicional. En comunicaciones dispone de CAN 2.0B + UART/USB, de modo que puede conectarse a la red del vehículo para leer señales como la velocidad y también a un host de configuración durante la puesta en marcha. El equipo del RV44 añade 3 entradas de alarma IO y 1 interfaz RS485.
Las cámaras en plantas y minas tienen dos problemas difíciles de diseñar: el polvo y la niebla atenúan la luz visible, y de noche o a contraluz los rasgos del objetivo se pierden. Un radar de ondas milimétricas de 77GHz trabaja en la banda de operación de 76–81 GHz, no depende de la luz ambiente ni de las condiciones de visibilidad, y sigue funcionando con lluvia intensa, polvo y baja temperatura. No es que el radar sea superior a la cámara: responden a preguntas distintas. El radar responde si hay algo, a qué distancia y a qué velocidad. La cámara responde qué es.
El K60 es la respuesta de propósito general: formato módulo, alimentación 9~16 V DC, IP67, trabajo de -40℃~+85℃, basado en el chip de RF Siversemi Cheetah4401 2T4R y el procesador Ingenic X2100, con hasta 64 objetivos por fotograma y un alcance y un ángulo que cubren la gran mayoría de los turnos de protección de tres lados en maquinaria pesada.
El K20 es la vía compacta: 40×40×24,5 mm, 9~24 V, 76–77 GHz, 3TX4RX, 2,5 W de consumo, con aviso de voz en dos etapas, volumen regulable y contenido de voz personalizable. Se adapta a instalaciones estrechas bajo la horquilla o en la puerta trasera, y también a AGV y vehículos de saneamiento.
El RV44 es un sistema de fusión radar más vídeo: equipo con Linux embebido y unidad de vídeo 1080P H.264 de 4 canales, almacenamiento en tarjeta SD de hasta 1 TB y ajuste y configuración de parámetros remotos por Bluetooth desde la APP, con el cuerpo del radar en 109,5 g para poder instalarlo separado de las cámaras. Cubre robots de patrulla, maquinaria minera, maquinaria de construcción especial, embarcaciones sin conductor, maquinaria agrícola y lanzaderas de aeropuerto.
Hay cuatro pasos. Primero, confirmar el radio de trabajo y la velocidad máxima de tránsito, y retroceder desde ahí hasta el alcance mínimo necesario. Segundo, confirmar la posición y la orientación del montaje, y fijar el azimut y la elevación que hacen falta. Tercero, confirmar con qué familia de alimentación trabaja la instalación —9~16 V, 9~24 V o 12~32 V— y elegir el modelo correspondiente. Cuarto, confirmar cuántas luces y bocinas debe accionar la alarma y ajustarlo al número de salidas. Si la instalación necesita además frenada activa o enclavamiento de válvula neumática, los equipos de la serie K3 permiten llegar más lejos por la interfaz CAN para evitar la colisión de forma activa.
Para un presupuesto firme, documentación de interfaces o pruebas de muestra, contacta con nosotros para obtener las especificaciones detalladas y una recomendación de selección para el modelo concreto.