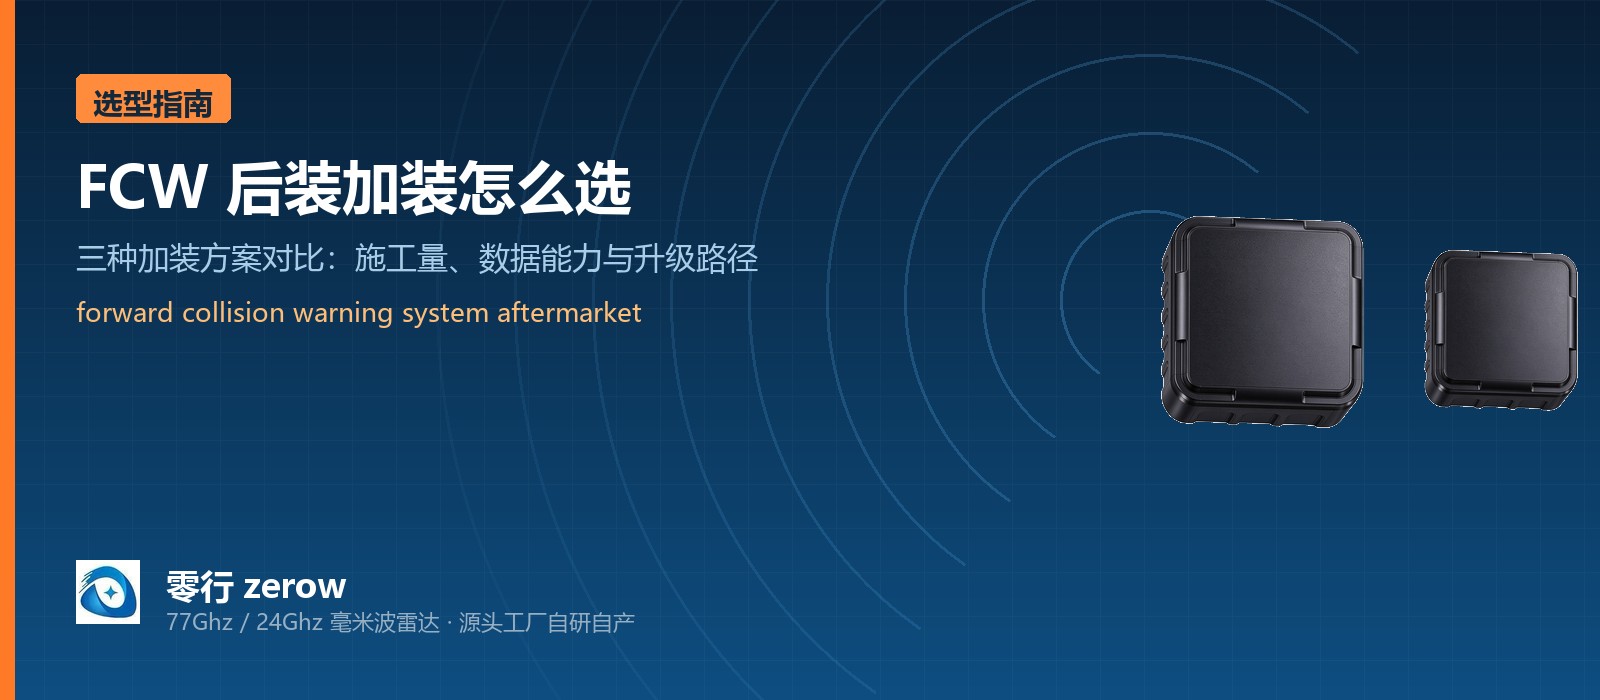
La parte difícil de añadir advertencia de colisión frontal a una flota existente rara vez es elegir el sensor. Es decidir hasta qué nivel de la arquitectura debe llegar la alarma. Con el mismo radar, un enfoque de cableado distinto cambia por completo la carga de trabajo de instalación, la capacidad de datos y la vía de ampliación. Este artículo divide el montaje posterior en tres opciones viables y las compara en complejidad de instalación, salida de alarma y capacidad de datos, para que puedas elegir la que corresponde a tu flota y tu presupuesto.
A qué se enfrenta realmente el montaje posterior
La advertencia de colisión frontal en un turismo viene calibrada de fábrica, y en la instalación no hay que decidir nada. El mercado de posventa es otro problema: un camión ya en servicio tiene que añadir FCW cumpliendo además todo lo siguiente.
- Los vehículos en servicio no tienen punto de fijación, recorrido de cableado ni toma de alimentación reservados para un sensor, así que la solución debe funcionar sobre el vehículo tal como está.
- Las flotas son muy distintas: desde dumpers diésel antiguos con parachoques de plástico o fibra de vidrio hasta camiones nuevos con pantalla central y T-Box, y hay flotas que necesitan cobertura frontal y lateral a la vez.
- La ventana de modificación es corta: normalmente solo se pueden tocar unas pocas unidades, así que el ciclo de instalación de la primera fase debe comprimirse.
- La alarma tiene que llegar de verdad al conductor: baliza, zumbador, claxon o un aviso en pantalla. En qué capa aterrice la alarma decide el hardware.
Con estas restricciones a la vista, las diferencias entre opciones se leen con facilidad: en el fondo las decide un par de preguntas, si se conecta al bus del vehículo y si los datos de objetivo entran en tu propio terminal.
Por qué el montaje posterior se apoya en el radar de ondas milimétricas
No es porque el LiDAR sea malo. Es porque tres restricciones del escenario de retrofit apuntan en la misma dirección.
- Disponibilidad con mal tiempo: las ondas de 77GHz atraviesan lluvia, niebla y polvo mucho mejor que el láser infrarrojo cercano. Los vehículos de obra circulan a diario y el sensor no puede fallar justo cuando hace falta.
- Velocidad de respuesta: el radar de ondas milimétricas entrega distancia y velocidad relativa en un solo fotograma. K120 trabaja con un periodo de 100ms (10Hz), y su precisión de velocidad relativa está en el orden de magnitud que alimenta directamente el cálculo de TTC, que es la variable central de la advertencia frontal.
- Esfuerzo de instalación: la salida a nivel de objetivo arrastra muy pocos datos y no necesita la computación de un controlador de dominio. Tanto K120 como K60 ofrecen CAN 2.0B más tres salidas de alarma de alto nivel y una entrada DI de habilitación, de modo que la alarma puede funcionar sin tocar el bus del vehículo, o el radar puede subir al bus y enviar los datos de objetivo.
En otras palabras: elegir radar de ondas milimétricas es solo el primer paso. Lo que da forma al proyecto es la decisión de cableado.
Tres opciones de retrofit comparadas
Según se use o no el bus del vehículo y dónde aterrice la alarma, el montaje posterior se divide en tres formas. Difieren enormemente en carga de trabajo, puesta en marcha y vía de ampliación.
- Opción A, retrofit mínimo no invasivo: sin conexión al CAN del vehículo. El radar acciona directamente una baliza, un zumbador o un claxon a través de sus tres salidas de alto nivel. Menor carga de trabajo y validación inicial más rápida.
- Opción B, retrofit a nivel de datos: el radar entra en el bus CAN 2.0B (500K o 250K) y tu T-Box o pantalla central lee posición y velocidad de los objetivos para una presentación secundaria. Los datos llegan a la plataforma, lo que hace posibles estadísticas de flota y registro de alarmas.
- Opción C, red multiradar: varios radares comparten un mismo bus CAN y se distinguen por ID de radar, de modo que un K120 frontal puede ampliarse con K60 que cubren media distancia y puntos ciegos laterales. Adecuada para requisitos de cobertura multizona.
El patrón de selección es directo. Si el objetivo de la primera fase es que el vehículo pueda avisar, usa la opción A. Cuando la flota crece y necesitas datos de objetivo en tu terminal o pantalla, sube a la opción B. La red multiradar solo se justifica si la cobertura multizona es una necesidad real.
Opción A: el retrofit mínimo no invasivo
El rasgo que define esta opción es no tocar en absoluto el bus del vehículo, lo que comprime todo lo demás.
- Alimentación: toma de ACC o de la caja de fusibles. Ten en cuenta que los camiones diésel suelen llevar sistemas de 24V, mientras que K120 y K60 aceptan 9 a 16V DC, así que hace falta un convertidor DC-DC y no se puede conectar directamente a la batería.
- Señal: sin conexión al CAN del vehículo. El radar acciona dispositivos externos de aviso por sus tres salidas de alto nivel (IO1, IO2, IO3), con un DI como habilitación.
- Carga de trabajo: soporte, toma de alimentación, tres cables de alarma y uno de habilitación. Sin integración de protocolos.
- Puesta en marcha: zonas, lógica de alarma y condiciones de habilitación se configuran por la herramienta de host vía UART/USB, y puede hacerlo un solo técnico.
El valor de esta opción está en minimizar el coste de aprender: primero se valida la lógica de alarma en dos o tres vehículos en condiciones reales de flota y luego se decide si merece la pena subir a la opción de datos.
Opción B: retrofit a nivel de datos para flotas con pantalla o T-Box
Cuando la flota ya tiene terminal propio, la alarma no debería ser solo un claxon, sino un registro en ese terminal con información del objetivo. Para eso está la opción B.
- Conexión: CAN 2.0B a 500K o 250K, con el radar publicando listas de objetivos en tramas estándar.
- Contenido de datos: posición del objetivo, velocidad relativa y nivel de zona, que tu terminal interpreta y presenta.
- Soporte de protocolo: entregamos el documento de protocolo de comunicación CAN del radar de obstáculos zerow con referencias de parsing para la integración directa con plataformas existentes.
- Beneficio adicional: cuando los datos de objetivo llegan a la plataforma se pueden registrar falsos positivos, eventos sin respuesta e historial, algo imposible con una simple salida de alarma.
La opción B es el estado final para la mayoría de flotas con gestión digital, aunque presupone que el vehículo ya tiene un terminal capaz de interpretar CAN.
Opción C: red multiradar
Cuando una unidad necesita más que advertencia frontal de largo alcance - frontal más media distancia más laterales - varios radares deben compartir un mismo bus y gestionarse en conjunto.
- Topología: varios radares en el mismo bus CAN, distinguidos por ID de radar, con cada radar asignado a sus propias salidas de alarma por zona.
- Ampliación: un K120 frontal puede complementarse con unidades K60 que cubren de 0,2 a 60m para media distancia y puntos ciegos laterales.
- Requisito de configuración: el número de radares, la asignación de ID y el mapeo de zonas deben definirse de forma consistente, y aportamos el documento de configuración y la herramienta de host correspondientes.
Una advertencia que conviene decir con claridad: el coste y la complejidad de la opción C crecen aproximadamente en proporción al número de radares, y la rentabilidad solo existe si la cobertura multizona es una necesidad real. Para un FCW frontal únicamente, la opción A o B es más económica.
Cuatro ventajas estructurales para el retrofit
Desde el punto de vista de la ingeniería, el radar de ondas milimétricas tiene varias ventajas que deciden si un proyecto de retrofit puede entregarse realmente en plazo.
- Pequeño y ligero: construcción modular que cabe detrás del parachoques delantero o en la frente del compartimento del motor, sin necesidad de modificar la carrocería.
- Resistente al entorno: IP67 y de -40 a +85 grados Celsius, por lo que puede instalarse expuesto en la frontera del compartimento del motor o detrás del parachoques.
- Instalación y puesta en marcha desacopladas: objetivos, lógica de alarma y condiciones de habilitación se configuran por la herramienta de host, de modo que el montaje mecánico y el ajuste de parámetros puedenFlower realizar personas distintas en momentos distintos.
- Soporte de capa de aplicación: se proporcionan lógica de advertencia de capa de aplicación y documentación de protocolo, para que no tengas que formar un equipo de algoritmos de radar.
Juntas, estas cuatro deciden la parte que de verdad importa en un proyecto de retrofit: no las cifras de la ficha técnica, sino en cuántos días se comprime el calendario de instalación.
Seis puntos a confirmar antes de cotizar
Los siguientes seis elementos determinan cómo se configura la lógica de alarma, dónde va el soporte y qué opción encaja. Conviene cerrarlos antes de pedir precio.
- Relación de vehículos y fotos del frontal: el sistema de tensión y la estructura frontal varían mucho entre modelos.
- Material del parachoques delantero: plástico o fibra de vidrio admiten instalación oculta; un parachoques metálico exige otra ubicación.
- Si el frontal tiene piezas cromadas o muy reflectantes de gran tamaño: provocan reflexión multipath e introducen objetivos fantasma no deseados.
- Franja de velocidad objetivo y velocidad típica de trabajo: determina el umbral de TTC y la distancia de disparo de cada una de las tres zonas.
- Forma de alarma preferida: zumbador, baliza LED, claxon o aviso en pantalla, lo que decide el compromiso entre IO y CAN.
- Número de vehículos en la primera fase: decide si los parámetros se ajustan por unidad o si aportamos configuración por lotes y verificación de consistencia.
Con estos seis puntos cerrados ya se puede emitir el documento de posición de instalación y la tabla de parámetros de configuración.
Una vía de avance sugerida
Cuatro etapas, cada una con un entregable definido y sin ejercicios solo sobre el papel.
- Step 1, alineación de requisitos, alrededor de 1 semana: confirmar los seis puntos anteriores y producir el documento de posición de instalación y la tabla de parámetros de configuración.
- Step 2, prueba con vehículo de muestra, de 2 a 4 semanas: instalar 1 o 2 vehículos y operarlos en condiciones reales, registrando falsos positivos, pérdidas y comportamiento con mal tiempo.
- Step 3, validación en lote pequeño, de 1 a 2 meses: instalar de 3 a 10 vehículos durante un ciclo de trabajo completo y producir un informe de validación.
- Step 4, aprobación de volumen: fijar el BOM y el acuerdo técnico a partir de los datos medidos y pasar al suministro en serie.
Una recomendación que es fácil pasar por alto y sin embargo importa: escribe las pruebas en condiciones adversas de forma explícita en los criterios de aceptación del Step 2. El comportamiento con lluvia, niebla y de noche es exactamente donde el radar de ondas milimétricas y el LiDAR se separan. Sin eso en los criterios, el proyecto acaba discutiendo sobre parámetros de papel.
El K120 de zerow (0,4 a 120m, precisión de distancia dentro de ±0,4m, periodo de 100ms a 10Hz, hasta 32 objetivos por fotograma, aviso escalonado de tres zonas con umbral de riesgo TTC) y el K60 (0,2 a 60m, precisión de distancia dentro de ±0,2m, periodo de 50ms a 20Hz, hasta 64 objetivos por fotograma, aviso escalonado de tres zonas) utilizan ambos el frontal de radio Siversemi Cheetah4401 2T4R con procesador Ingenic X2100. Ambos tienen protección IP67, trabajan de -40 a +85 grados Celsius, aceptan de 9 a 16V DC y ofrecen CAN 2.0B más UART/USB, tres salidas de alarma de alto nivel y una entrada DI de habilitación. Están disponibles como módulo de radar, PCBA o unidad completa, con soporte OEM y ODM. Contáctanos para la ficha técnica completa y una recomendación de selección.