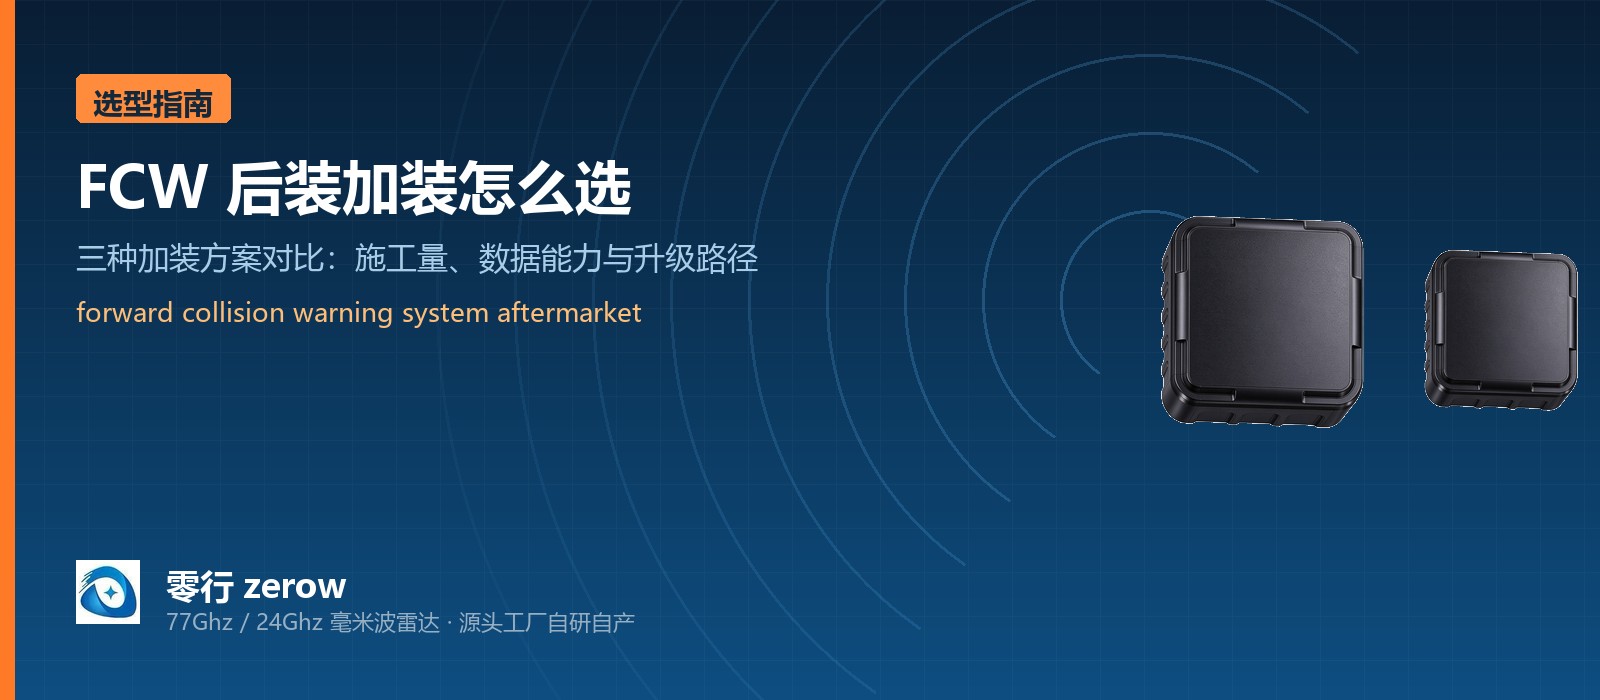
الجزء الصعب في إضافة تحذير الاصطدام الأمامي إلى أسطول قائم ليس اختيار الحساس، بل تحديد إلى أي طبقة في منظومة المركبة يجب أن تصل الإنذار. ومع نفس الرادار، تغيّر طريقة التوصيل يغيّر تمامًا حجم العمل في التركيب والقدرة على البيانات ومسار الترقية. تقسّم هذه المقالة التركيب اللاحق إلى ثلاثة خيارات قابلة للتنفيذ وتقارنها من حيث تعقيد التركيب وإخراج الإنذار والقدرة على البيانات، لتختار ما يناسب أسطولك وميزانيتك.
ما الذي يواجهه التركيب اللاحق فعليًا
تحذير الاصطدام الأمامي في سيارة الركوب يأتي معايَر من المصنع، ولا يُتخذ أي قرار عند التركيب. أما سوق ما بعد البيع فمسألة مختلفة: شاحنة موجودة في الخدمة عليها إضافة تحذير الاصطدام الأمامي، وعليها عادةً تلبية كل ما يلي.
- المركبات القائمة لا تملك نقطة تثبيت أو مسار كابلات أو نقطة تغذية مخصصة لحساس، لذا يجب أن تعمل الحل على المركبة كما هي.
- الأساطيل شديدة التنوع: شاحنات ديزل قديمة بمصد بلاستيكي أو من الألياف الزجاجية، إلى جانب شاحنات حديثة بشاشة مركزية وT-Box، وبعضها يحتاج تغطية أمامية وجانبية معًا.
- نافذة التعديل ضيقة: لا يُمكن عادةً سوى تركيب عدد قليل من المركبات، لذا يجب ضغط دورة تركيب المرحلة الأولى.
- يجب أن تصل الإنذار إلى السائق فعليًا: مصباح تحذير أو زمّور أو بوق أو رسالة على شاشة. الطبقة التي تستقر فيها الإنذار هي ما يحدد العتاد.
مع هذه القيود في الأفق، تصبح الفروق بين الخيارات سهلة القراءة: falcon في جوهره تحدده سؤالان، هل تتصل بناقل المركبة، وهل تدخل بيانات الهدف إلى طرفكTerminal الخاصة.
لماذا يعتمد التركيب اللاحق على رادار الموجات المليمترية
ليس لأن الليDAR سيئ، بل لأن ثلاثة قيود في واقع التركيب اللاحق تشير جميعها إلى الاتجاه نفسه.
- الجاهزية مع الطقس السيئ: موجات 77GHz تخترق المطر والضباب والغبار أفضل بكثير من الليزر تحت الحمراء القريب. مركبات الأشغال تسير كل يوم، ولا يمكن أن يتعطل الحساس في اللحظة التي يحتاجه فيها.
- سرعة الاستجابة: يخرج رادار الموجات المليمترية المسافة والسرعة النسبية في إطار واحد. يعمل K120 بفترة إطار 100ms (10Hz)، ودقة سرعته النسبية في الحجم الذي يغذّي حساب TTC مباشرة، و TTC هو المتغير central في التحذير الأمامي.
- جهد التركيب: إخراج مستوى الهدف يحمل بيانات ضئيلة ولا يحتاج حوسبة مستوى متحكم نطاق. يوفّر K120 وK60 معًا CAN 2.0B إضافة إلى ثلاثة مخرجات إنذار بمستوى عالٍ ومدخل DI للتمكين، ما يعني أن الإنذار يمكن أن يعمل دون لمس ناقل المركبة، أو أن يصعد الرادار إلى الناقل ويرسل بيانات الهدف.
بعبارة أخرى: اختيار رادار الموجات المليمترية هو الخطوة الأولى فقط، وما يعطي المشروع شكله هو قرار التوصيل.
ثلاثة خيارات للتركيب اللاحق — مقارنة
بحسب استخدام ناقل المركبة ومكان استقرار الإنذار، ينقسم التركيب اللاحق إلى ثلاثة أشكال. تختلف فيها بشكل كبير حجم العمل والتشغيل التجريبي ومسار الترقية.
- الخيار أ، أبسط تركيب غير تدخل: دون أي اتصال بـ CAN المركبة. يشغّل الرادار مصباحًا أو زمّورًا أو بوقًا مباشرة عبر مخرجاته الثلاثة بمستوى عالٍ. أقل حجم عمل وأسرع تحقق في المرحلة الأولى.
- الخيار ب، تركيب بمستوى البيانات: ينضم الرادار إلى ناقل CAN 2.0B (500K أو 250K)، وتقرأ T-Box أو الشاشة المركزية الخاصة بك موضع الهدف وسرعته لعرض ثانوي. تصل البيانات إلى المنصة، فتصبح إحصاءات الأسطول وتسجيل الإنذارات ممكنة.
- الخيار ج، شبكة متعدد الرادارات: تتشارك عدة رادارات ناقل CAN واحدًا وتُميَّز بمعرّف الرادار، فيمكن توسيع K120 أمامي بوحدات K60 تغطي المدى المتوسط والنقاط العمياء الجانبية. مناسب لمتطلبات التغطية متعددة المناطق.
قاعدة الاختيار بسيطة. إن كان هدف المرحلة الأولى هو أن تكتسب المركبة القدرة على الإنذار، فاستخدم الخيار أ. وحين يكبر الأسطول وتحتاج بيانات الهدف داخل طرفك الخاصة، انتقل إلى الخيار ب. أما شبكة متعدد الرادارات فلا تبررها إلا إذا كانت التغطية متعددة المناطق حاجة حقيقية.
الخيار أ: أبسط تركيب غير تدخل
السمة التي تحدد هذا الخيار هي عدم المساس بناقل المركبة إطلاقًا، وهو ما يضغط كل ما عداه.
- التغذية: من ACC أو صندوق المصاهر. لاحظ أن شاحنات الديزل تعمل غالب بنظام 24V، بينما يقبل K120 وK60 من 9 إلى 16V DC، لذا يلزم محول DC-DC ولا يصلح التوصيل المباشر بالبطارية.
- الإشارة: لا اتصال بـ CAN المركبة. يشغّل الرادار أجهزة الإنذار الصوتية والبصرية الخارجية عبر مخرجاته الثلاثة بمستوى عالٍ (IO1 وIO2 وIO3)، مع مدخل DI كتمكين.
- حجم العمل: حامل،.take مورد طاقة، ثلاثة أسلاك إنذار وسلك تمكين. بلا تكامل بروتوكولات.
- التشغيل التجريبي: تُضبط المناطق ومنطق الإنذار وشروط التمكين عبر أداة الإعداد على UART/USB، ويؤديها مهندس واحد.
قيمة هذا الخيار تتمثل في تقليل كلفة التعلّم: تُختبر منطق الإنذار أولًا على مركبتين أو ثلاث في ظروف أسطول حقيقية، ثم يُقرَّر إن كان الانتقال إلى خيار البيانات مبررًا.
الخيار ب: تركيب بمستوى البيانات للأساطيل ذات شاشة أو T-Box
حين يملك الأسطول طرفًا خاصًا به، فلا ينبغي أن يكون الإنذار مجرد بوق، بل ينبغي أن يكون سجلًا في ذلك الطرف يحمل معلومات الهدف. هذا هو مقصد الخيار ب.
- الوصلة: CAN 2.0B بسرعة 500K أو 250K، مع نشر الرادار لقوائم الأهداف في إطارات قياسية.
- محتوى البيانات: موضع الهدف والسرعة النسبية ومستوى المنطقة، parses ويعرضها طرفك.
- دعم البروتوكول: نقدّم وثيقة بروتوكول الاتصال CAN لرادار العوائق من zerow مع مراجع تحليل للربط المباشر مع المنصات القائمة.
- فائدة إضافية: حين تصل بيانات الهدف إلى المنصة يمكن تسجيل الإنذارات الكاذبة وأحداث عدم الاستجابة وسجل الأحداث، وهو ما يتعذر مع مجرد مخرج إنذار.
الخيار ب هو الحالة النهائية لمعظم الأساطيل التي تدير أسطولها رقميًا، لكنه يفترض وجود طرف على المركبة capable من تحليل CAN.
الخيار ج: شبكة متعدد الرادارات
حين تحتاج المركبة الواحدة أكثر من تحذير أمامي بعيد المدى - أمامي إضافة إلى مدى متوسط وجانبين - فلا بد من مشاركة عدة رادارات لناقل واحد وإدارتها معًا.
-Topology: عدة رادارات على ناقل CAN نفسه، مميَّزة بمعرّف الرادار، مع ربط كل رادار بمخرجات إنذار مناطقه.
- التوسعة: يمكن supplementing الكوني K120 أمامي بوحدات K60 تغطي من 0.2 إلى 60m للمدى المتوسط والنقاط العمياء الجانبية.
- متطلب الإعداد: يجب تعريف عدد الرادارات وتوزيع المعرفات وخريطة المناطق باتساق، ونقدّم وثيقة الإعداد وأداة الإعداد المابلة لذلك.
ملاحظة تستحق التوضيح: تكلفة الخيار ج وتعقيده ينموان تقريبًا مع عدد الرادارات، ولا توجد عائدية إلا إذا كانت التغطية متعددة المناطق حاجة حقيقية. أما للـ FCW الأمامي فقط، فيبقى الخيار أ أو ب هو الأكثر اقتصادًا.
أربع مزايا هيكلية لأعمال التركيب اللاحق
من منظور الهندسة، يملك رادار الموجات المليمترية عدة مزايا تحدد ما إذا كان مشروع التركيب قابلًا للتنفيذ ضمن الجدول الزمني.
- صغير وخفيف: بناء معياري يلائم خلف المصد الأمامي أو في مقدمة صندوق المحرك، دون حاجة لتعديل هيكل المركبة.
- متين بيئيًا: IP67 ومن -40 إلى +85 درجة مئوية، فيمكن وضعه مكشوفًا عند مقدمة صندوق المحرك أو خلف المصد.
- فصل بين التركيب والإعداد: تُضبط الأهداف ومنطق الإنذار وشروط التمكين عبر أداة الإعداد، فيمكن أن يتكفل شخص بالتركيب الميكانيكي وآخر بالإعداد في وقت مختلف.
- دعم طبقة التطبيق: تتاح منطق إنذار على طبقة التطبيق ووثائق البروتوكول، فلا تحتاج إلى فريق خوارزميات رادار.
هذه الأربع مجتمعة تحدد الجزء الذي يهم حقًا في مشروع تركيب: ليس أرقام ورقة المواصفات، بل إلى كم يوم ينضغط جدول التركيب.
ستة أمور يجب تأكيدها قبل عرض السعر
العناصر الستة التالية تحدد كيف يُضبط منطق الإنذار، وأين يوضع الحامل، وأي خيار يناسب. يُستحسن إغلاقها قبل طلب السعر.
- قائمة المركبات وصور مقدمة المركبة: يختلف نظام الجهد وبنية المقدمة اختلافًا كبيرًا بين الطرازات.
- مادة المصد الأمامي: البلاستيك أو الألياف الزجاجية يسمحان بتركيب مُخفى، أما المصد المعدني فيحتاج موقعًا آخر.
- ما إذا كانت المقدمة تحوي قطعًا مطلية بالكروم أو عاكسة كبيرة الحجم: فهي تسبب انعكاسًا متعدد المسارات وتُدخل أهدافًا شبحية غير مرغوبة.
- نطاق السرعة المستهدفة وسرعة العمل المعتادة: يحددان عتبة TTC ومسافة الزناد لكل منطقة من المناطق الثلاث.
- شكل الإنذار المطلوب: زمّور أو مصباح LED أو بوق أو تنبيه على الشاشة، وهو ما يحدد المفاضلة بين IO وCAN.
- عدد المركبات في المرحلة الأولى: يحدد ما إذا كانت المعايير تُعدَّل لكل مركبة أم نوفّر إعدادًا بالدفعات مع فحص اتساق.
بعد إغلاق هذه العناصر الستة يمكن إصدار «وثيقة موضع التركيب» و«جدول معايير الإعداد».
مسار مقترح للمضي قدمًا
أربع مراحل، لكل منها مخرج محدد، ودون تمارين على الورق فقط.
- الخطوة 1، مواءمة المتطلبات، نحو أسبوع: تأكيد العناصر الستة أعلاه وإخراج وثيقة موضع التركيب وجدول معايير الإعداد.
- الخطوة 2، اختبار مركبة عينة، من 2 إلى 4 أسابيع: تركيب مركبة أو مركبتين وتشغيلهما في ظروف تشغيل حقيقية، مع تسجيل الإنذارات الكاذبة والإغفالات وأداء الطقس السيئ.
- الخطوة 3، التحقق بدفعة صغيرة، من شهر إلى شهرين: تركيب 3 إلى 10 مركبات على دورة عمل كاملة وإخراج تقرير تحقق.
- الخطوة 4، اعتماد الكمية: تثبيت BOM والاتفاقية التقنية بالاستناد إلى البيانات المقاسة والانتقال إلى التوريد الكمي.
توصية يسهل إغفالها مهمة: اكتب اختبار الظروف القاسية صراحةً ضمن معايير قبول الخطوة 2. فالأداء في المطر والضباب والليل هو تحديدًا حيث ينفصل رادار الموجات المليمترية عن الليDAR. ودون وضعه في المعايير، ينزلق المشروع لاحقًا إلى جدال حول معايير ورقية.
يستخدم كل من K120 من zerow (0.4 إلى 120m، دقة المسافة ضمن ±0.4m، فترة إطار 100ms عند 10Hz، حتى 32 هدفًا في الإطار، تحذير متدرج ثلاثي المناطق مع بوابة خطر TTC) وK60 (0.2 إلى 60m، دقة المسافة ضمن ±0.2m، فترة إطار 50ms عند 20Hz، حتى 64 هدفًا في الإطار، تحذير متدرج ثلاثي المناطق) واجهة راديو Siversemi Cheetah4401 2T4R مع معالج Ingenic X2100. كلاهما بدرجة حماية IP67، ويعمل من -40 إلى +85 درجة مئوية، ويقبل من 9 إلى 16V DC، ويوفر CAN 2.0B إضافة إلى UART/USB، وثلاثة مخرجات إنذار بمستوى عالٍ ومدخل DI للتمكين. ويتوفر كوحدة رادار أو PCBA أو وحدة كاملة مع دعم OEM وODM. تواصل معنا للحصول على ورقة المواصفات الكاملة وتوصية اختيار.